
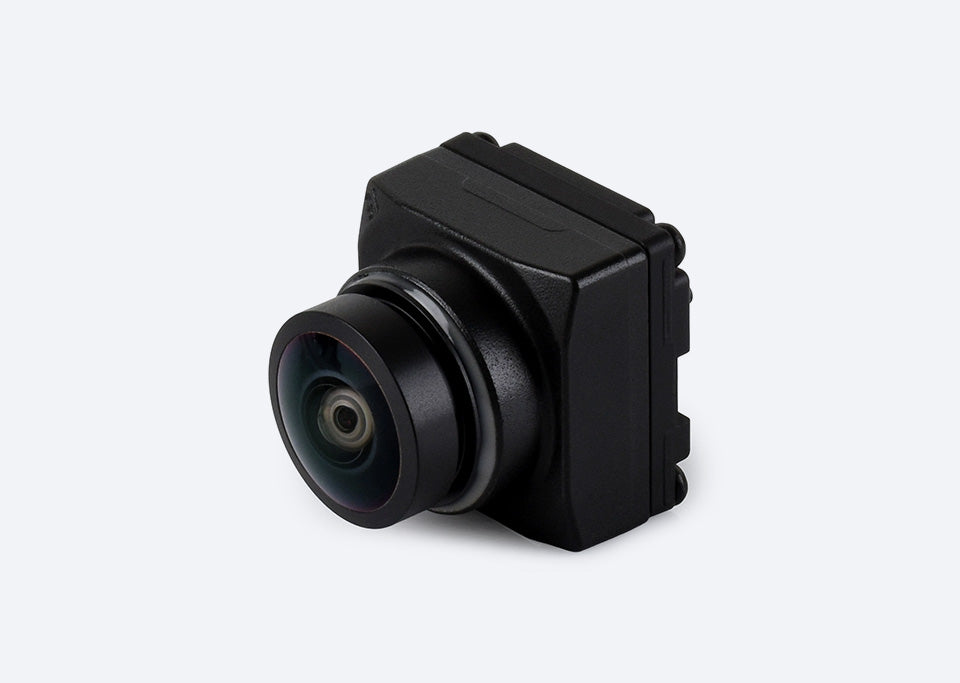
GMSL カメラモジュール
カメラ、シリアライザー、配線、ホスト接続を一緒に確認。
- 解像度、フレームレート、画素形式
- 同期方法とタイムスタンプ
- 設置スペースと使用環境

車載、ロボット、産業機器に向けた、光学選定、ハードウェアのカスタマイズ、プラットフォーム調整と製造検査。

光学構造のイメージ
2011年4月に設立されたRAWPICは、車載・ロボット・産業用のカメラモジュールとカスタム開発に注力し、ハードウェアのカスタマイズ、ISP調整、カメラ内部パラメータの校正に対応します。

インターフェースを起点に、機器に合った撮影方式を検討します。
カメラ、シリアライザー、配線、ホスト接続を一緒に確認。
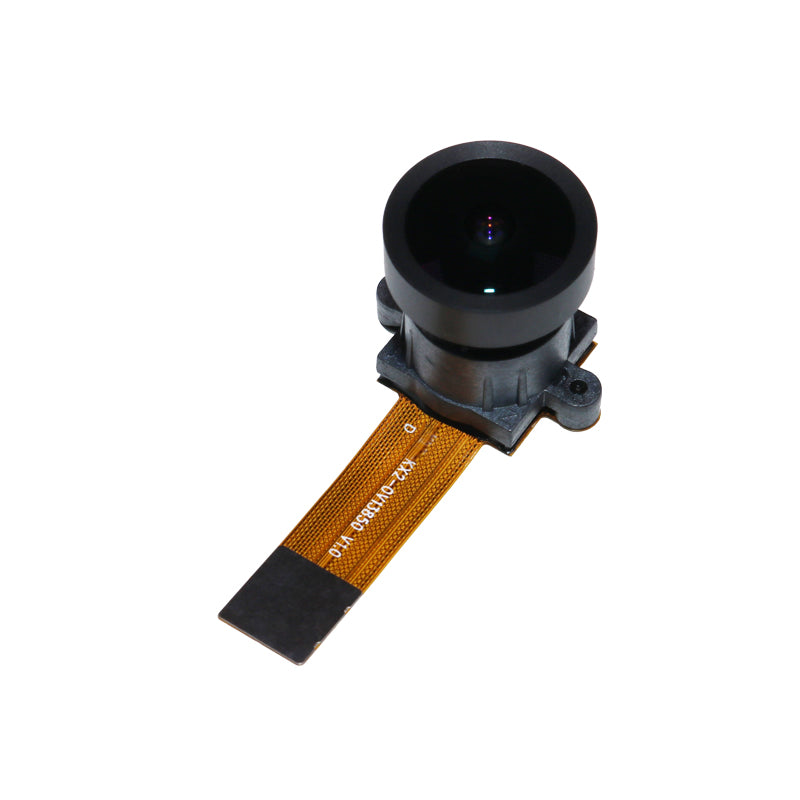
ピン配置、設置空間、センサーの接続条件を確認。

基線長、同期、校正の要件を整理。
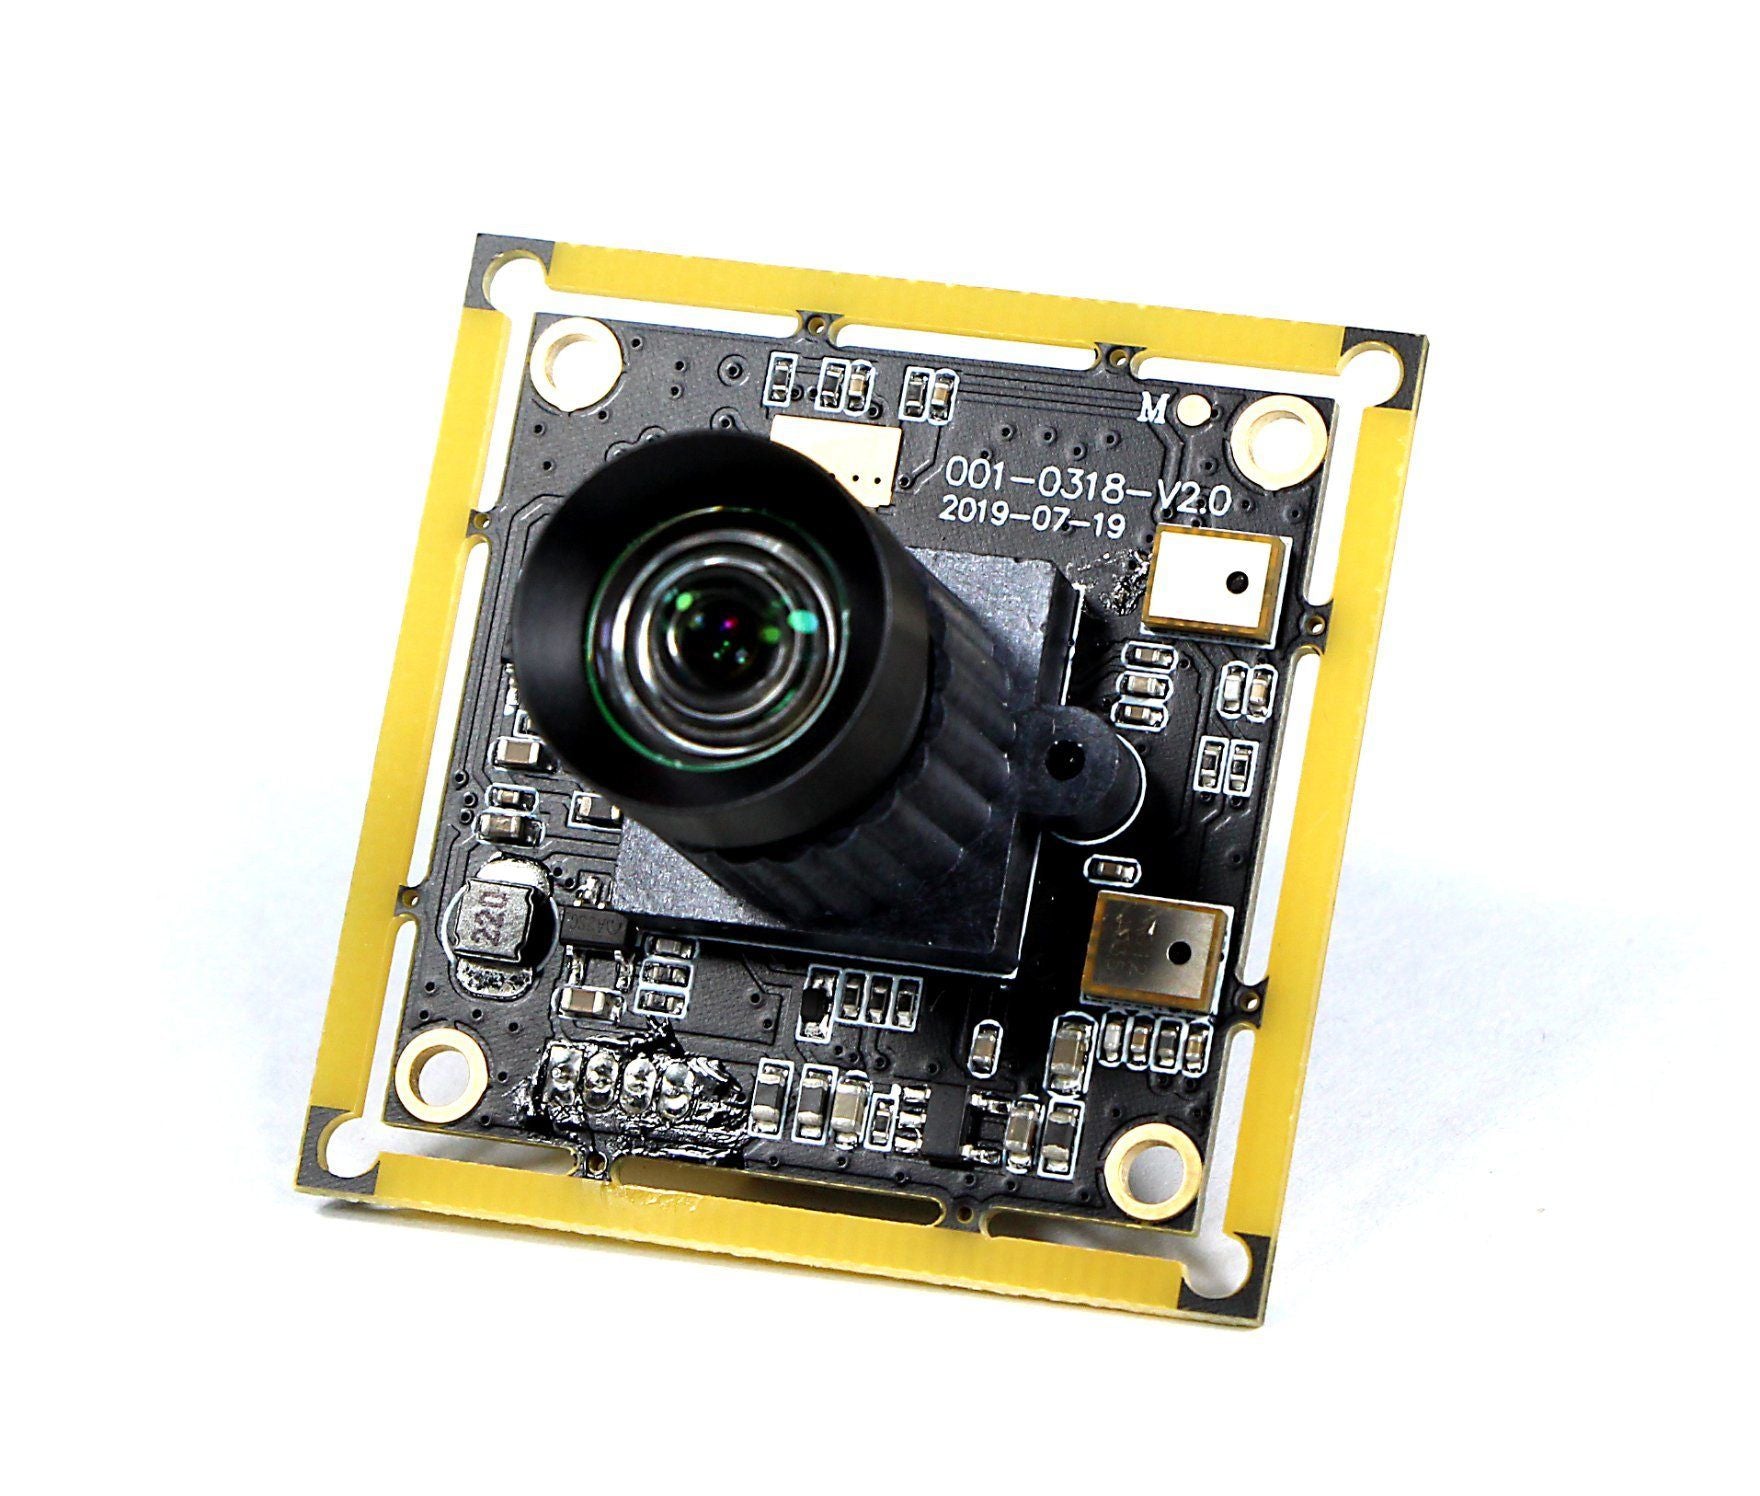
照明、動き、撮影設定を合わせて評価。
カメラモジュールの精密工程と画質検査、ロボットビジョンの応用シーンを紹介します。
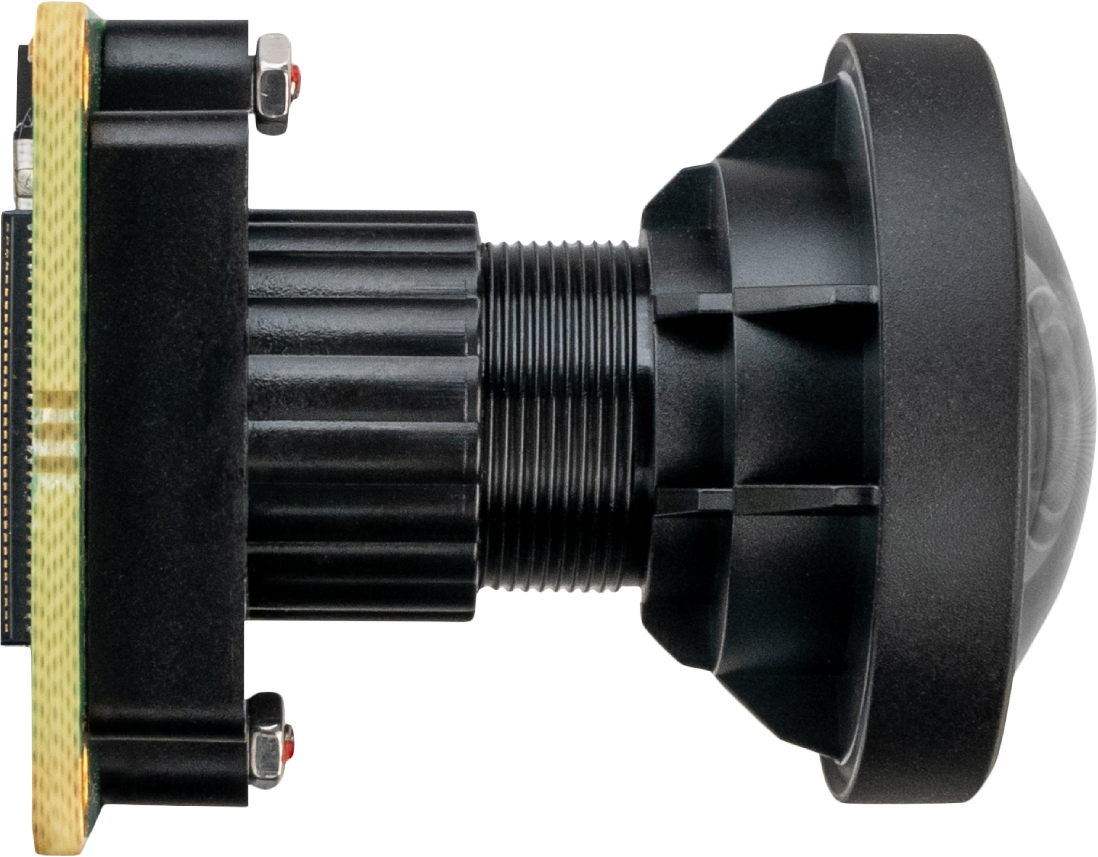
モジュールの構造、画質、撮像の幾何特性に合わせ、ハードウェアのカスタマイズ、ISP 調整、カメラの内部パラメータ校正に対応します。
レンズ、基板、コネクタ、設置スペースに応じて、カスタマイズの範囲を具体化します。
対象プラットフォームと使用環境に合わせて、目標画質と ISP 調整の要件を整理します。
選定したレンズと撮像設定について、焦点距離、主点、レンズ歪みなどを校正します。
画像の用途、開発環境、設置空間、予定。
方式、担当、合格基準。
設定、サンプル画像、課題を記録。
変更、資料、納品条件を整理。
車両周辺の認識、ロボットのナビゲーション、産業検査など、撮影条件を基にモジュールを選びます。


モジュール → シリアライザー → ケーブル → デシリアライザー → ホスト
モジュール → FPC / コネクター → ホストの CSI インターフェース

インターフェースの選定は、カメラ、ケーブル、ホスト、担当を示す構成図から始めます。同じシステムに GMSL と MIPI が含まれることもあります。名称だけで互換性は判断できません。
ガイドを読む「画像が出ない」は現象の説明です。原因を調べるには、ハードウェア、ソフトウェア、配線、操作を特定する必要があります。別の開発者が同じ条件を再現できる資料を用意します。
ガイドを読む
順不同







分かっている型番やシステム情報をお知らせください。構想段階では、装置、対象物、解決したい課題から始められます。