
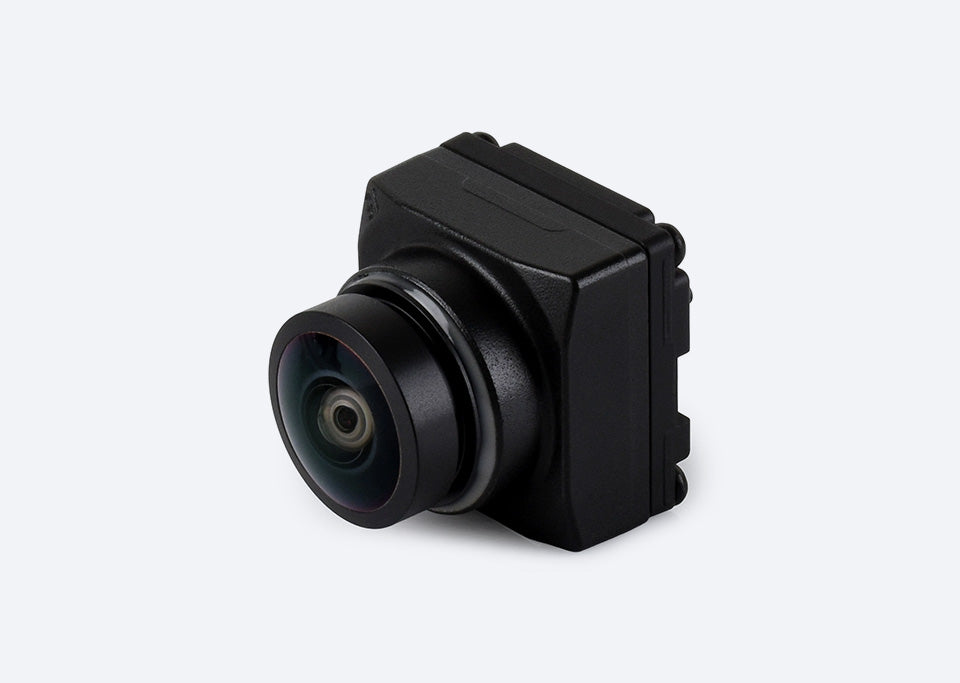
GMSL 카메라 모듈
카메라, 시리얼라이저, 케이블, 호스트 연결을 함께 확인합니다.
- 해상도, 프레임 속도, 픽셀 형식
- 동기화와 타임스탬프
- 설치 공간과 사용 환경

차량, 로봇, 산업 장비를 위한 광학 선정, 맞춤 하드웨어, 플랫폼 통합 및 제조 검사.

광학 구조 예시
2011년 4월 설립된 RAWPIC은 차량, 로봇 및 산업용 카메라 모듈과 맞춤 개발에 집중하며, 하드웨어 맞춤 설계, ISP 튜닝 및 카메라 내부 파라미터 보정을 지원합니다.

인터페이스부터 검토해 장비에 맞는 촬영 방식을 찾습니다.
카메라, 시리얼라이저, 케이블, 호스트 연결을 함께 확인합니다.
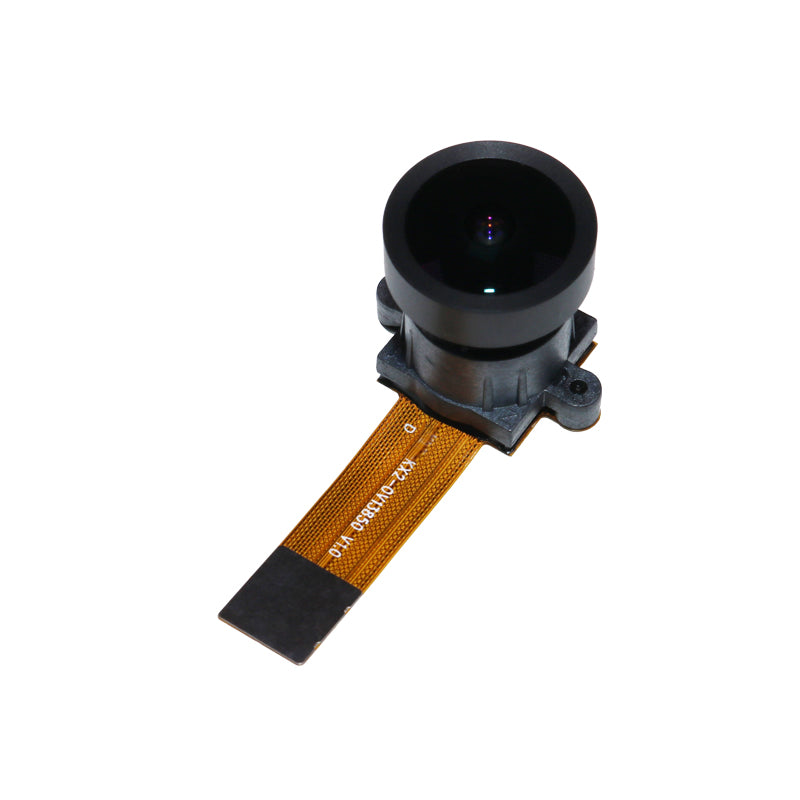
핀 배열, 설치 공간, 센서 연결 조건을 검토합니다.

베이스라인, 동기화, 보정 요구를 정합니다.
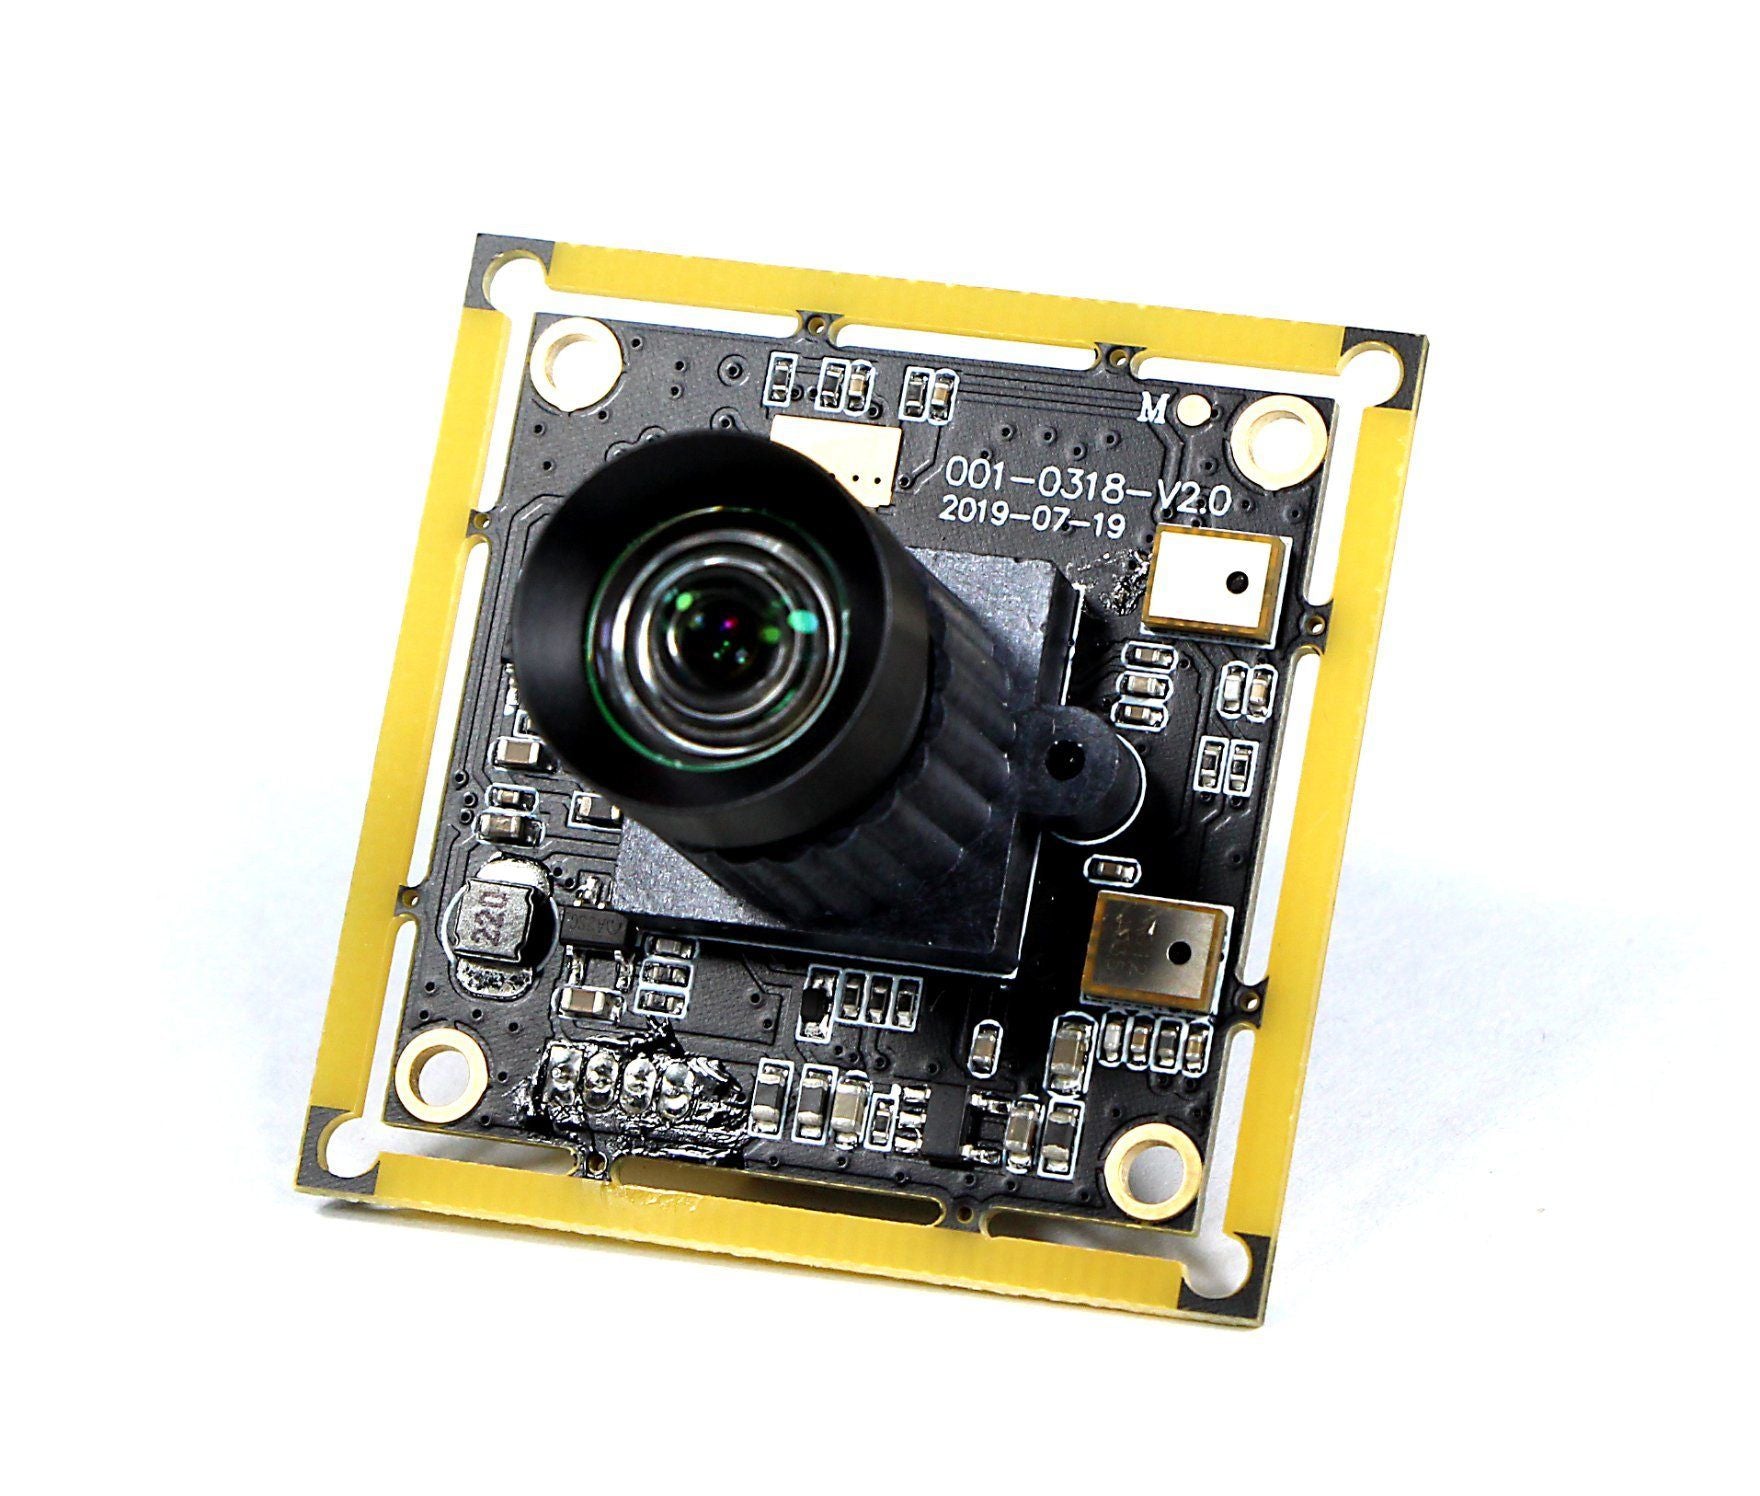
조명, 움직임, 촬영 설정을 함께 평가합니다.
카메라 모듈의 정밀 공정과 화질 검사, 로봇 비전 응용 장면을 소개합니다.
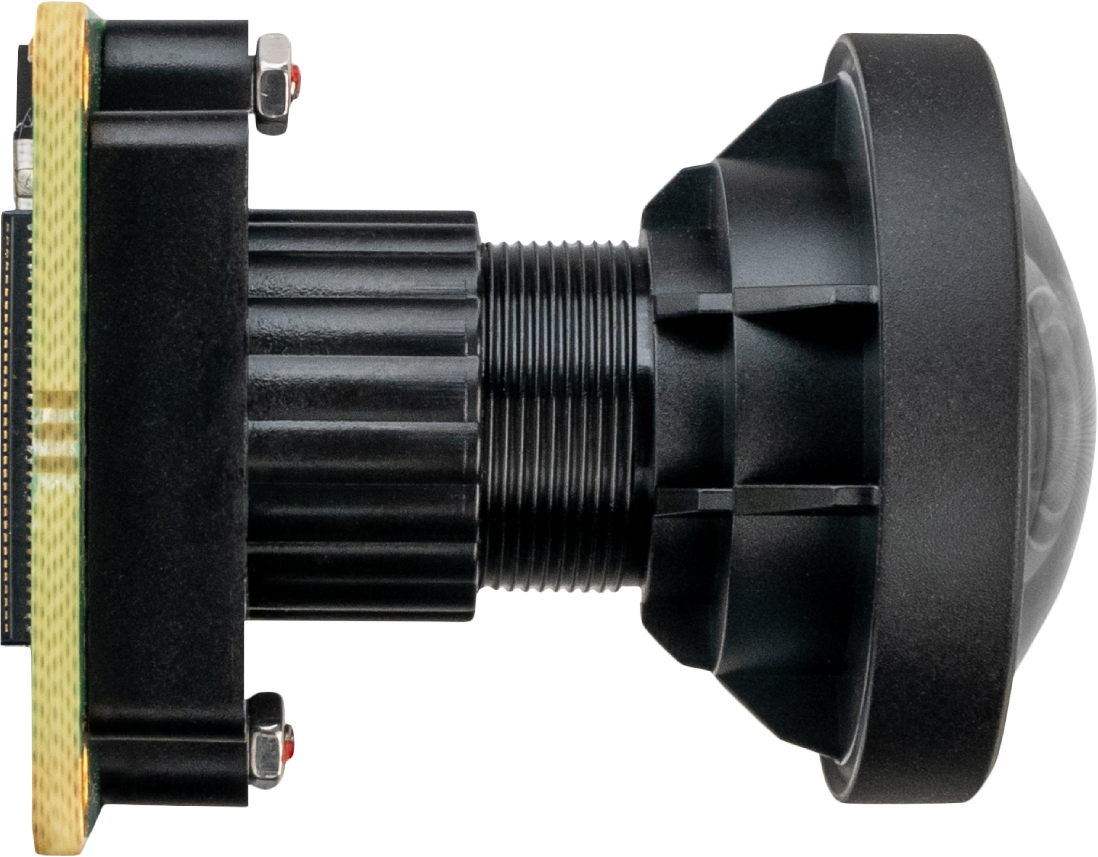
모듈 구조, 화질, 영상의 기하 특성에 맞춰 하드웨어 맞춤 설계, ISP 튜닝, 카메라 내부 파라미터 보정을 제공합니다.
렌즈, 기판, 커넥터, 설치 공간을 기준으로 맞춤 설계 범위를 정합니다.
대상 플랫폼과 사용 환경에 맞춰 목표 화질과 ISP 튜닝 요구 사항을 정리합니다.
선정한 렌즈와 촬영 설정에 대해 초점 거리, 주점, 렌즈 왜곡 등을 보정합니다.
영상 목적, 플랫폼, 설치 공간, 일정.
방식, 담당, 합격 기준.
설정, 샘플 영상, 문제 기록.
변경, 자료, 납품 조건 정리.
차량 주변 인식부터 로봇 내비게이션과 산업 검사까지, 촬영 조건이 모듈 선정의 기준이 됩니다.
모듈 → 시리얼라이저 → 케이블 → 디시리얼라이저 → 호스트
모듈 → FPC / 커넥터 → 호스트 CSI 인터페이스

인터페이스 선정은 카메라, 케이블, 호스트, 담당을 표시한 구성도에서 시작합니다. 하나의 시스템에 GMSL과 MIPI가 함께 포함될 수 있습니다. 이름만으로 호환성을 판단할 수는 없습니다.
가이드 읽기영상이 나오지 않는다는 설명은 현상 관찰입니다. 원인을 확인하려면 하드웨어, 소프트웨어, 배선, 동작을 특정해야 합니다. 다른 개발자가 같은 조건을 재현할 수 있는 자료를 준비합니다.
가이드 읽기
영상으로 어떤 판단을 해야 하는지 먼저 정의합니다. 관찰, 인식, 대응점 탐색, 측정은 필요한 검증 자료가 다릅니다. 촬영 전에 거리, 조명, 움직임, 판정 기준을 정합니다.
가이드 읽기순서는 순위와 무관합니다







확인된 모델과 시스템 정보를 공유해 주세요. 구상 단계라면 장치, 촬영 대상, 해결할 문제부터 설명할 수 있습니다.


