

Caméra DVP/MIPI à double objectif pour la reconnaissance
GC2053 Color + GC2145
- Interface
- MIPI / DVP
- Résolution
- 2 MP
- Champ de vision
- 65°
- Cadence de sortie
- —
L’intégration embarquée exige de vérifier ensemble le raccordement, le capteur et le chemin d’acquisition de l’hôte. Des connecteurs ou nappes similaires ne garantissent pas une même définition électrique.
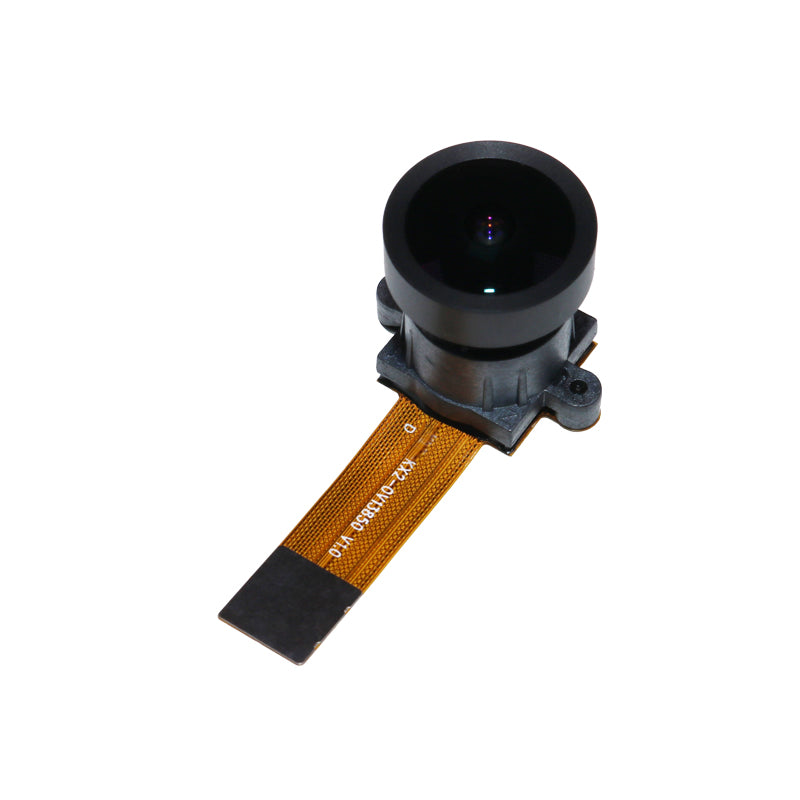
Comparez les interfaces, la résolution et le champ de vision, puis précisez l’optique, la mécanique et les réglages.
9 configurations
Caméra DVP/MIPI à double objectif pour la reconnaissance

Caméra MIPI pour dashcam

Caméra de surveillance intérieure

Caméra MIPI à double objectif

Caméra MIPI

Caméra MIPI compacte

Module pour caméra d’action

Caméra de profondeur à double objectif

Caméra zoom pour drone
Aucune configuration correspondante
Les configurations sont identifiées par leurs puces. — indique une donnée non précisée. Confirmez l’axe du champ de vision, l’objectif et le mode de sortie lors du choix.
Fournissez le connecteur, le brochage, le passage de la nappe, les alimentations et les signaux de commande. Ajoutez l’interface CSI, les voies utilisées, le processeur, la carte porteuse et les versions système.
Vérifiez la détection, la sortie image et les commandes sur un mode précis. Partagez les journaux d’origine et les fichiers image. Pour un projet NVIDIA, indiquez aussi les versions JetPack et Jetson Linux. Le support se confirme pour la configuration choisie.